Powiązane produkty


Dłonie robotyczne UNITREE G1 Dex3-1 lewe i prawe z czujnikami dotykowymi
UNITREE G1 Dex3-1 to zaawansowany zestaw dwóch trójpalczastych dłoni robotycznych z czujnikami dotykowymi, przeznaczony do rozbudowy możliwości manipulacyjnych humanoidalnego robota UNITREE G1. Konstrukcja umożliwia nie tylko precyzyjne chwytanie i przemieszczanie przedmiotów, ale również rejestrowanie siły nacisku w wielu punktach kontaktu z obiektem. Dzięki temu system może jednocześnie kontrolować ruch palców i analizować ich oddziaływanie z otoczeniem.
Każda dłoń została wyposażona w 7 stopni swobody, 7 miniaturowych przegubów napędowych oraz 33 sensory nacisku, co daje łącznie 66 punktów pomiarowych w zestawie lewej i prawej dłoni. Hybrydowa regulacja siły i pozycji, powtarzalność pozycjonowania ±2 mm oraz komunikacja pracująca z częstotliwością 1000 Hz zapewniają szerokie możliwości realizowania skomplikowanych zadań manualnych. Rozwiązanie znajduje zastosowanie szczególnie w laboratoriach robotycznych, projektach badawczo-rozwojowych, eksperymentach nad chwytaniem oraz rozwoju inteligentnych systemów manipulacyjnych.
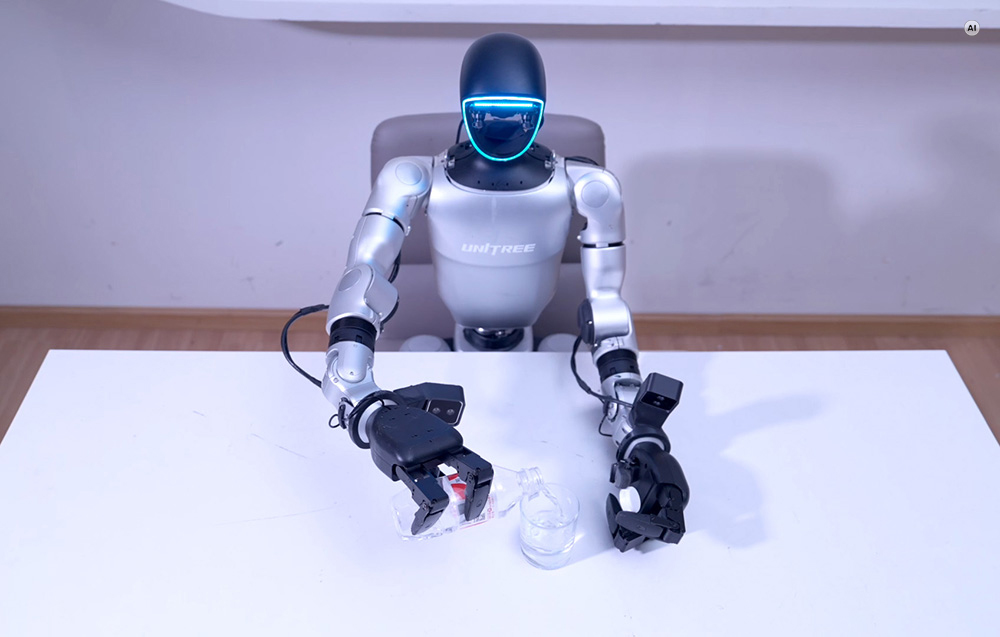
Siedem osi ruchu dla zaawansowanych operacji manualnych
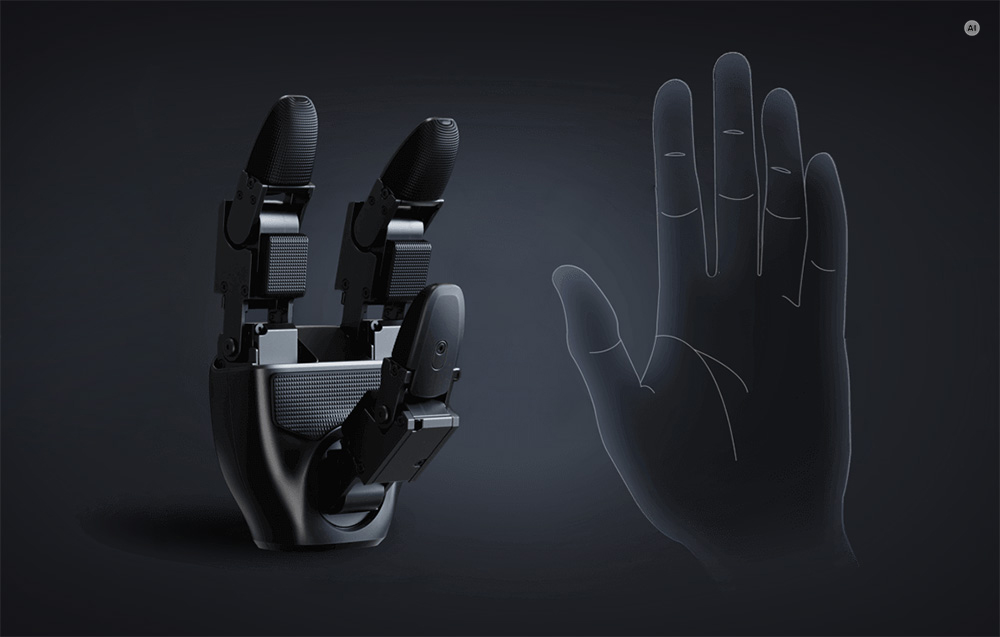
Mechanizm UNITREE Dex3-1 opiera się na trzech aktywnie sterowanych palcach, które mogą przyjmować różne pozycje w zależności od charakteru wykonywanego zadania. Kciuk wykorzystuje 3 stopnie swobody, natomiast palec wskazujący i środkowy dysponują po 2 stopnie, tworząc układ umożliwiający realizację wieloosiowych ruchów oraz różnorodnych konfiguracji chwytu.
Poszczególne przeguby kciuka pracują w zakresach od -60° do 60°, od -35° do 60° oraz od 0° do 100°. W przypadku palca wskazującego i środkowego dostępne zakresy wynoszą od 0° do 90° oraz od 0° do 100°. Takie parametry pozwalają dostosowywać położenie palców do wymiarów, kształtu i orientacji manipulowanego przedmiotu.
System zapewnia powtarzalność pozycjonowania końcówki palca na poziomie ±2 mm, co ma szczególne znaczenie podczas wielokrotnego odtwarzania tych samych sekwencji ruchowych. Dzięki temu dłonie mogą uczestniczyć w sortowaniu obiektów, przekładaniu elementów, układaniu przedmiotów oraz testowaniu algorytmów precyzyjnej manipulacji, gdzie istotna jest kontrola nad każdym etapem ruchu.
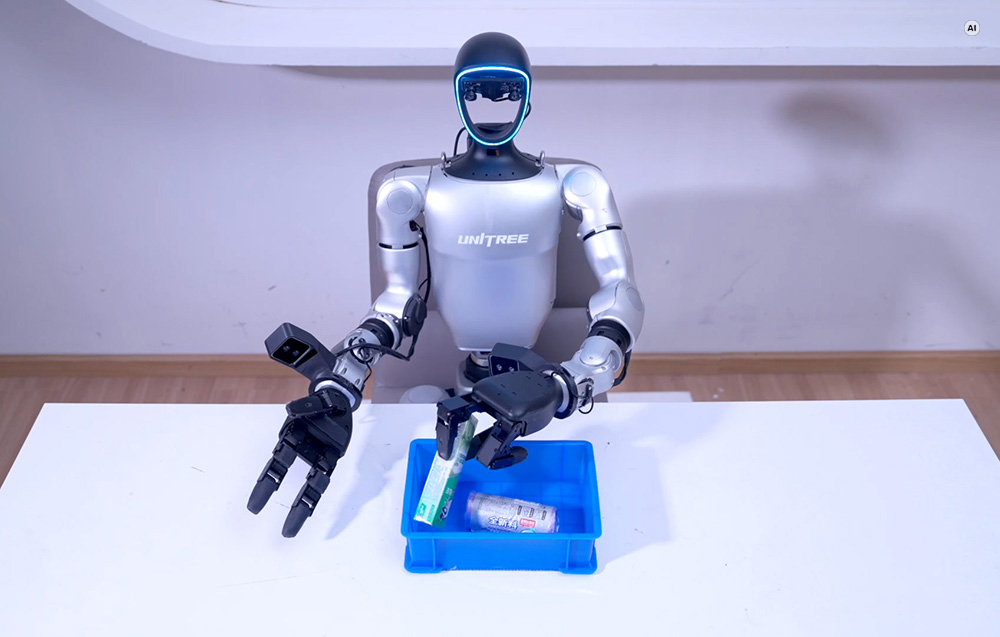
33 sensory nacisku w każdej dłoni - dokładniejsza kontrola kontaktu
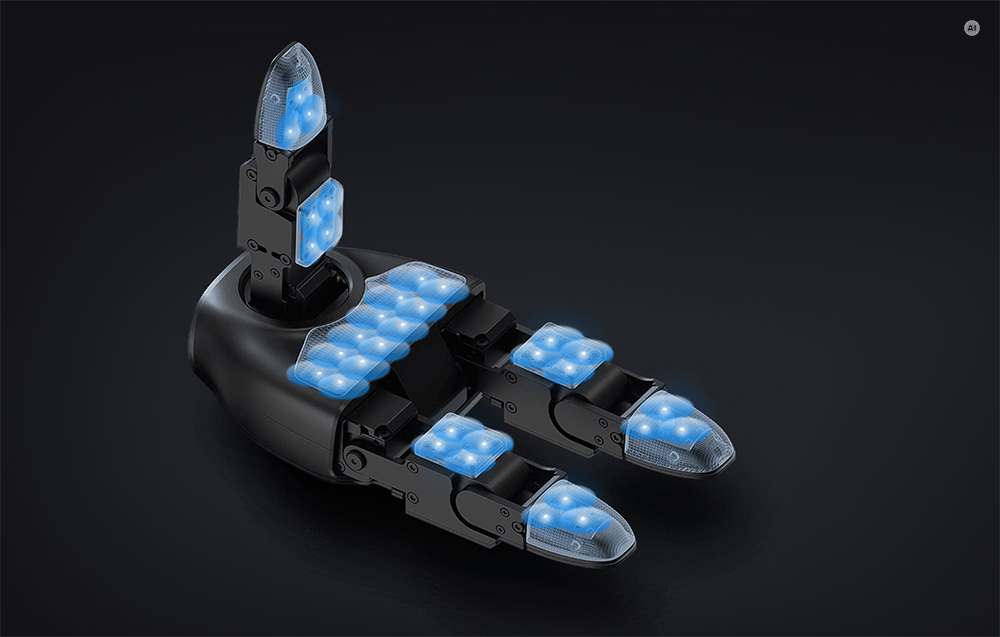
Najważniejszym wyróżnikiem tej wersji Dex3-1 jest rozbudowany system detekcji dotyku, pozwalający analizować kontakt dłoni z chwytanym przedmiotem. Każda dłoń posiada 9 matryc czujnikowych obejmujących łącznie 33 sensory nacisku, rozmieszczone na powierzchni dłoni, palcach oraz ich opuszkach. W przypadku kompletnego zestawu oznacza to 18 matryc i 66 czujników, dostarczających szczegółowych informacji o rozkładzie oddziaływania mechanicznego.
Rozmieszczenie elementów pomiarowych obejmuje 3 matryce 2 x 2 na powierzchni dłoni, kolejne 3 matryce 2 x 2 na palcach oraz 3 matryce 3 x 1 umieszczone na opuszkach. Taka konfiguracja pozwala zbierać informacje z wielu obszarów jednocześnie, co jest szczególnie przydatne podczas chwytania obiektów o różnych kształtach i właściwościach.
Sensory rejestrują nacisk w zakresie od 10 g do 2500 g, natomiast ich deklarowana odporność na obciążenie bez uszkodzenia wynosi do 20 kg. Należy przy tym rozróżnić maksymalną wytrzymałość sensora od jego właściwego zakresu pomiarowego.
Układ dotykowy przekazuje również informacje o temperaturze czujników, a częstotliwość komunikacji 1000 Hz umożliwia szybkie pozyskiwanie danych. Dzięki temu możliwe jest rozwijanie algorytmów uwzględniających siłę kontaktu, rozmieszczenie punktów nacisku i zmiany zachodzące podczas manipulacji, co znacząco zwiększa potencjał badawczy dłoni robotycznych.
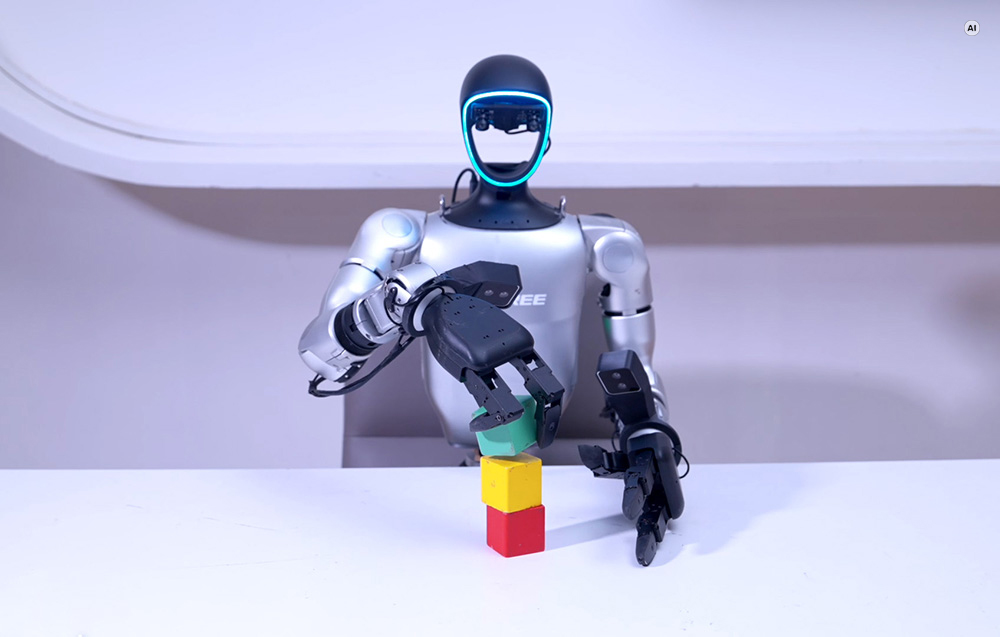
Bezszczotkowe przeguby i jednoczesna regulacja pozycji oraz siły
UNITREE Dex3-1 wykorzystuje układ napędowy umożliwiający hybrydowe sterowanie siłą i położeniem przegubów. Dzięki temu system może nie tylko określać docelowe ustawienie palców, ale również kontrolować parametry związane z generowanym momentem obrotowym i charakterystyką ruchu. To szczególnie ważne podczas wykonywania zadań wymagających odpowiedniego dostosowania chwytu do przedmiotu.
Każda dłoń zawiera 6 miniaturowych bezszczotkowych przegubów z napędem bezpośrednim i kontrolą siły oraz 1 dodatkowy przegub wykorzystujący przekładnię. Konstrukcja bazuje na jednostkach F-1515-108 oraz F-1515-214, umożliwiających regulację kąta położenia, prędkości kątowej, momentu obrotowego, sztywności i tłumienia.
W przypadku modelu F-1515-108 idealny maksymalny moment obrotowy wynosi 0,76 Nm. Rzeczywisty moment osiąga 0,49 Nm zgodnie z kierunkiem prędkości obrotowej oraz 1,37 Nm w kierunku przeciwnym.
Dla napędu F-1515-214 idealna wartość maksymalna wynosi 1,498 Nm, natomiast rzeczywiste momenty obrotowe osiągają odpowiednio 0,86 Nm oraz 3,1 Nm.
Możliwość jednoczesnego zarządzania parametrami mechanicznymi i informacjami z czujników dotykowych zapewnia szerokie pole do eksperymentów nad zachowaniem dłoni robotycznej. System może być wykorzystywany przy opracowywaniu metod chwytania, dostosowywania siły oddziaływania i realizowania bardziej złożonych czynności wymagających kontroli kontaktu z obiektem.
Rozbudowane sprzężenie zwrotne i analiza parametrów dłoni
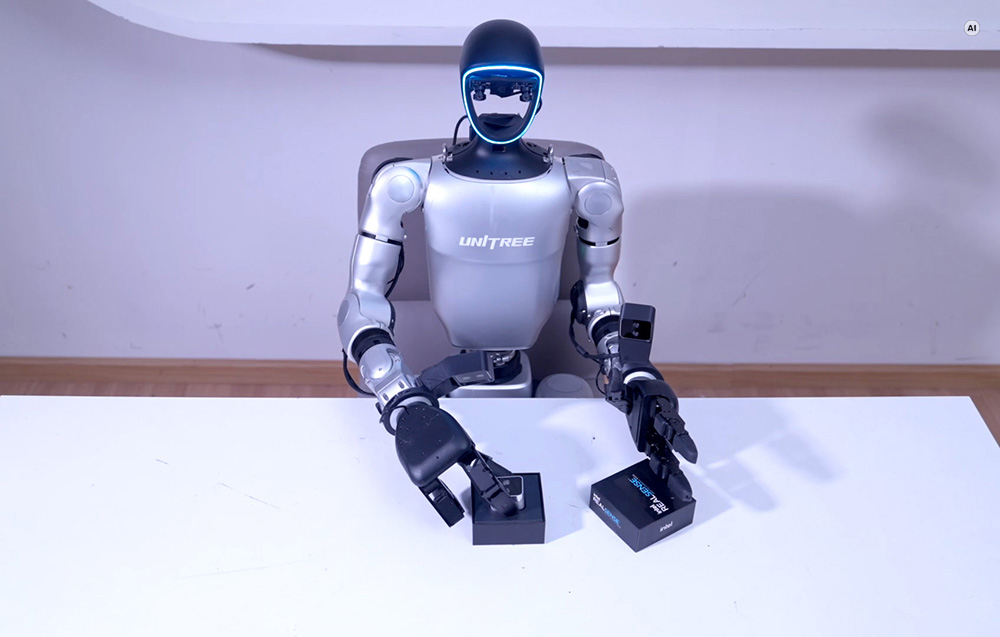
Dex3-1 udostępnia szczegółowe informacje o stanie mechanizmu oraz pracy zintegrowanych sensorów. Użytkownik może odczytywać aktualny tryb działania każdego przegubu, jego położenie, prędkość, moment obrotowy i temperaturę, co pozwala dokładnie obserwować zachowanie układu podczas wykonywania zaprogramowanych czynności.
Zestaw danych obejmuje również napięcie, natężenie prądu, pomiary IMU, wartości nacisku oraz temperaturę czujników dotykowych. W ramach informacji zwrotnych system udostępnia ponadto współczynniki sztywności i tłumienia przegubów, umożliwiając bardziej szczegółową analizę parametrów sterowania.
Tak szeroki zakres odczytów ma istotne znaczenie w robotyce badawczej i rozwoju algorytmów manipulacyjnych. Umożliwia analizowanie zależności pomiędzy ruchem palców a siłą oddziaływania na przedmiot, porównywanie kolejnych prób oraz ocenę zachowania mechanizmu przy różnych ustawieniach.
Połączenie danych ruchowych, elektrycznych, inercyjnych i dotykowych sprawia, że dłonie UNITREE Dex3-1 mogą pełnić jednocześnie funkcję zaawansowanego mechanizmu wykonawczego oraz źródła informacji pomiarowych wykorzystywanych podczas eksperymentów.
Transmisja 1000 Hz i komunikacja za pośrednictwem USB 2.0
Dłonie robotyczne UNITREE Dex3-1 wykorzystują interfejs USB 2.0, który zapewnia połączenie z nadrzędnym systemem sterowania. Dane przesyłane są z częstotliwością 1000 Hz, umożliwiając regularną wymianę informacji pomiędzy elektroniką dłoni a urządzeniem zarządzającym jej pracą.
Również częstotliwość regulacji przegubów wynosi 1000 Hz, co pozwala często aktualizować zadane parametry ruchu. Wewnętrzna komunikacja napędów odbywa się za pomocą High Speed Unibus, zapewniając wymianę danych pomiędzy poszczególnymi elementami mechanizmu.
Pełna ramka komunikacyjna obejmuje 1234 bajty danych nadawczych oraz 1270 bajtów danych odbiorczych. Pozwala to jednocześnie przesyłać rozbudowane informacje dotyczące sterowania, diagnostyki i odczytów z systemu czujników.
Takie parametry są istotne podczas realizacji dynamicznych sekwencji manipulacyjnych, testowania algorytmów regulacji siły oraz analizy kontaktu w czasie rzeczywistym. Wysoka częstotliwość komunikacji wspiera precyzyjną synchronizację pracy przegubów z informacjami pochodzącymi z czujników dotykowych.
Kompaktowa konstrukcja zintegrowana z robotem UNITREE G1
Dłonie UNITREE Dex3-1 zostały opracowane z myślą o współpracy z humanoidalnym robotem UNITREE G1, rozszerzając jego możliwości wykonywania złożonych operacji manualnych. W jednej konstrukcji połączono wieloosiowy mechanizm napędowy, system kontroli siły, sensory nacisku oraz zaawansowaną elektronikę komunikacyjną.
Pojedyncza dłoń ma masę 710 g, a jej wymiary w pozycji wyprostowanej wynoszą 175 x 88 x 77 mm. Niewielkie gabaryty pozwalają zachować proporcje odpowiednie dla robota humanoidalnego, jednocześnie zapewniając rozbudowane możliwości chwytania oraz szczegółowego monitorowania interakcji z przedmiotami.
Zestaw obejmujący lewą i prawą dłoń z czujnikami dotykowymi pozwala prowadzić eksperymenty wymagające współpracy obu rąk robota. Może być wykorzystywany podczas przenoszenia przedmiotów, układania elementów, badań nad precyzyjnym chwytaniem oraz rozwijania algorytmów wykorzystujących informacje o kontakcie fizycznym.
Dzięki połączeniu 7 stopni swobody, 33 sensorów nacisku na każdą dłoń, hybrydowego sterowania siłą i pozycją oraz komunikacji 1000 Hz, UNITREE Dex3-1 stanowi zaawansowane wyposażenie dla uczelni technicznych, laboratoriów robotyki, ośrodków badawczych oraz zespołów R&D pracujących nad przyszłością robotów humanoidalnych.
W zestawie otrzymujesz:
-
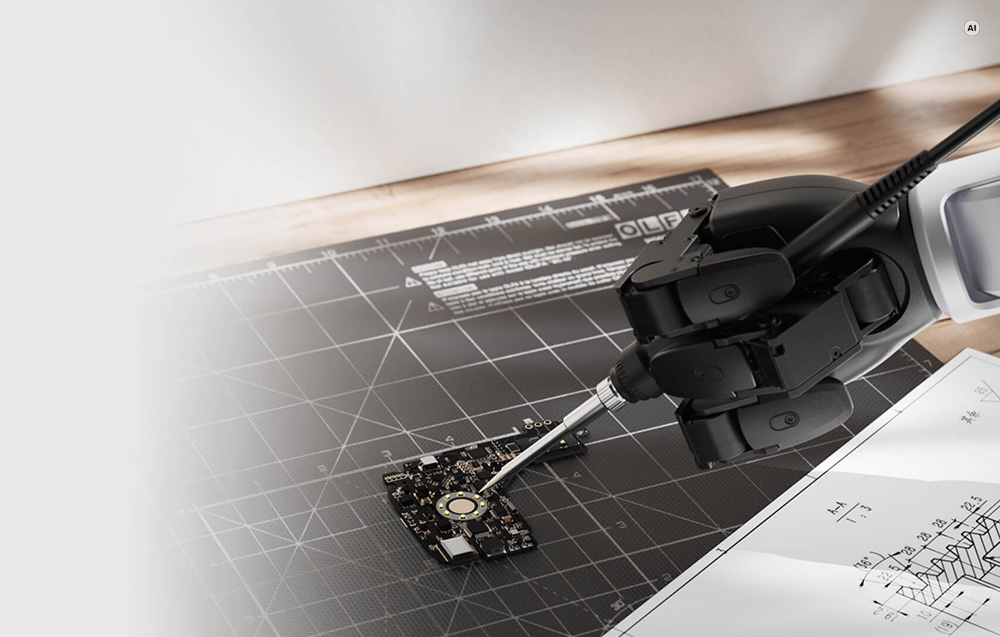
Lewa dłoń robotyczna UNITREE G1 Dex3-1 z czujnikami dotykowymi
-
Prawa dłoń robotyczna UNITREE G1 Dex3-1 z czujnikami dotykowymi
| Dłonie robotyczne UNITREE G1 Dex3-1 L+P z czujnikiem dotykowym | |
|---|---|
| Producent | UNITREE |
| Model | DEX3WT-214T |
| Kompatybilność | UNITREE G1 |
| Waga dłoni | 710 g |
| Wymiary dłoni | 175 × 88 × 77 mm (w stanie wyprostowanym) |
| Stopnie swobody | Kciuk ×3 Palec wskazujący ×2 Palec środkowy ×2 |
| Mechanizm przeniesienia napędu | 6 silników z napędem bezpośrednim 1 silnik z napędem przez przekładnię |
| Zakres ruchu przegubów | Przegub kciuka 0: od -60° do 60° Przegub kciuka 1: od -35° do 60° Przegub kciuka 2: od 0° do 100° Przegub palca wskazującego 0: od 0° do 90° Przegub palca wskazującego 1: od 0° do 100° Przegub palca środkowego 0: od 0° do 90° Przegub palca środkowego 1: od 0° do 100° |
| Powtarzalność pozycjonowania końcówki palca | ±2 mm |
| Napięcie robocze dłoni | 12–58 V |
| Prąd statyczny | 0,2 A przy 58 V |
| Maksymalny prąd dłoni | 10 A |
| Interfejs komunikacyjny | USB 2.0 |
| Zakres temperatury pracy dłoni | Od -20°C do 60°C |
| Warunki obciążenia (dłoń skierowana wnętrzem w dół, temperatura pokojowa, chwyt twardego okrągłego przedmiotu o średnicy 5 cm) | Maksymalna waga: 500 g Maksymalna moc: 400 W przez 3 s |
| Warunki obciążenia (dłoń skierowana wnętrzem w lewo, temperatura pokojowa, chwyt twardego okrągłego przedmiotu o średnicy 5 cm) | Maksymalna waga: 500 g Maksymalna moc: 400 W przez 3 s |
| Liczba matryc czujnikowych | 9 (łącznie 33 czujniki nacisku) |
| Rozdzielczość matryc czujników | 2 × 2 (powierzchnia dłoni) ×3 2 × 2 (poduszka palca) ×3 3 × 1 (opuszka pojedynczego palca) ×3 |
| Zakres detekcji | 10–2500 g |
| Maksymalne obciążenie bez uszkodzenia | 20 kg |
| Częstotliwość komunikacji | 1000 Hz |
| Liczba bajtów w pełnym pakiecie danych | Nadajnik: 1234 bajty Odbiornik: 1270 bajtów |
| Dane zwrotne z pomiarów | Tryb przegubu Pozycja przegubu Prędkość przegubu Moment obrotowy przegubu Temperatura przegubu Napięcie i prąd Wartość nacisku czujnika Temperatura czujnika Dane IMU |
| Dane zwrotne sterowania | Tryb przegubu Pozycja przegubu Prędkość przegubu Moment obrotowy przegubu Współczynnik sztywności przegubu Współczynnik tłumienia przegubu |
| Model miniaturowego bezszczotkowego przegubu z regulacją siły | F-1515-108 Miniaturowy bezszczotkowy przegub kontroli siły F-1515-214 Miniaturowy bezszczotkowy przegub kontroli siły |
| Waga miniaturowego przegubu | 45 g |
| Wymiary miniaturowego przegubu | 34,8 × 23,1 × 23,3 mm |
| Przełożenie | F-1515-108: 1:108 F-1515-214: 1:214 |
| Maksymalny moment obrotowy (wartość idealna) | F-1515-108: 0,76 Nm F-1515-214: 1,498 Nm |
| Maksymalny moment obrotowy (wartość rzeczywista, moment zgodny z kierunkiem prędkości obrotowej) | F-1515-108: 0,49 Nm F-1515-214: 0,86 Nm |
| Maksymalny moment obrotowy (wartość rzeczywista, moment przeciwny do kierunku prędkości obrotowej) | F-1515-108: 1,37 Nm F-1515-214: 3,1 Nm |
| Maksymalna prędkość obrotowa | F-1515-108: 23 rad/s F-1515-214: 11 rad/s |
| Maksymalny prąd linii | 4,76 A |
| Częstotliwość komunikacji sterującej | 1000 Hz |
| Metoda komunikacji | High Speed Unibus |
| Enkoder | Enkoder absolutny położenia wirnika |
| Zakres temperatury pracy miniaturowego przegubu | Od -20°C do 60°C |
| Stopień ochrony IP | / |
| Napięcie robocze miniaturowego przegubu | 12–24 V |
| Informacje zwrotne z silnika | Moment obrotowy Kąt Prędkość kątowa Temperatura |
| Polecenia sterujące silnikiem | Moment obrotowy Kąt Prędkość kątowa Sztywność Tłumienie |
Dłonie robotyczne UNITREE G1 Dex3-1 L+P z czujnikiem dotykowym
Dostępne warianty