Powiązane produkty


Dłonie robotyczne UNITREE G1 Dex3-1 lewe i prawe bez czujników dotykowych
UNITREE Dex3-1 to zaawansowany zestaw dwóch trójpalczastych dłoni robotycznych, zaprojektowanych do współpracy z humanoidalnym robotem UNITREE G1. Każda dłoń dysponuje 7 stopniami swobody, które umożliwiają wykonywanie precyzyjnych ruchów, chwytanie przedmiotów oraz realizowanie skomplikowanych zadań manipulacyjnych. Zastosowanie miniaturowych przegubów bezszczotkowych i hybrydowego sterowania siłą oraz pozycją pozwala kontrolować nie tylko ułożenie palców, ale również parametry ich ruchu i oddziaływania mechanicznego.
System zapewnia powtarzalność pozycjonowania końcówek palców na poziomie ±2 mm, a komunikacja z częstotliwością 1000 Hz umożliwia szybkie przekazywanie poleceń i danych zwrotnych. Dzięki interfejsowi USB 2.0 oraz rozbudowanemu zestawowi informacji diagnostycznych dłonie mogą być wykorzystywane w robotyce humanoidalnej, projektach badawczo-rozwojowych, eksperymentach manipulacyjnych i zaawansowanych zastosowaniach laboratoryjnych. Zestaw obejmuje lewą i prawą dłoń w wersji bez czujników dotykowych.
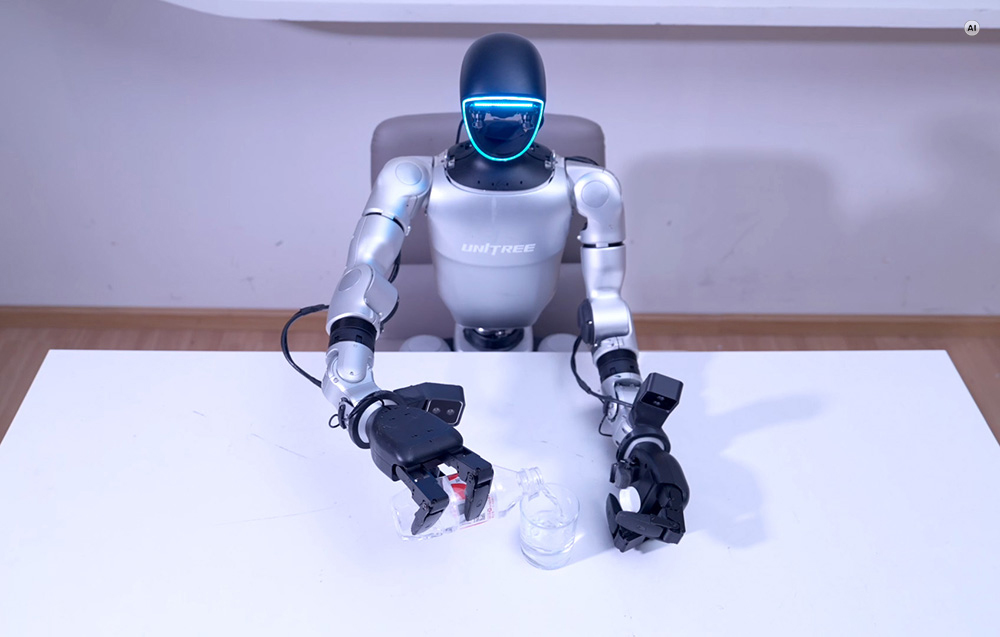
Siedem stopni swobody i dokładne odwzorowywanie ruchów
Każda dłoń UNITREE Dex3-1 wykorzystuje trzy niezależnie sterowane palce, których konstrukcja umożliwia tworzenie różnorodnych konfiguracji chwytu. Kciuk posiada 3 stopnie swobody, natomiast palec wskazujący i środkowy oferują po 2 stopnie, zapewniając łącznie siedem osi ruchu.
Przeguby kciuka mogą pracować w zakresach od -60° do 60°, od -35° do 60° oraz od 0° do 100°. Dla palca wskazującego i środkowego przewidziano zakresy od 0° do 90° oraz od 0° do 100°. Takie możliwości pozwalają zmieniać położenie palców względem chwytanego przedmiotu, dobierać odpowiedni układ kontaktu i wykonywać bardziej złożone sekwencje manipulacyjne.
Istotną zaletą jest również dokładność powtarzania pozycji końcówki palca wynosząca ±2 mm. Parametr ten ma znaczenie podczas eksperymentów wymagających wielokrotnego wykonywania podobnych ruchów, na przykład przy przenoszeniu niewielkich elementów, układaniu przedmiotów lub testowaniu algorytmów chwytania.
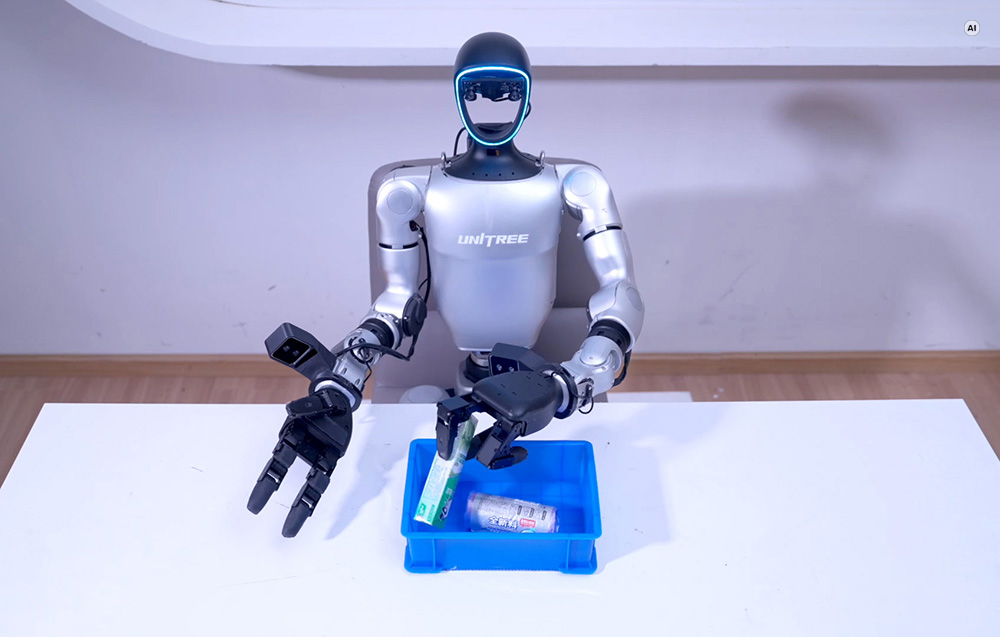
Bezszczotkowe napędy i niezależna regulacja siły chwytu
Mechanizm każdej dłoni bazuje na siedmiu miniaturowych przegubach, wśród których znajduje się 6 bezpośrednio napędzanych jednostek bezszczotkowych z kontrolą siły oraz jeden przegub wyposażony w przekładnię. Konstrukcja umożliwia jednoczesne zarządzanie pozycją i siłą, zapewniając większą elastyczność niż układy sterowane wyłącznie zadanym kątem obrotu.
System wykorzystuje napędy F-1515-108 oraz F-1515-214, których parametry pozwalają precyzyjnie dostosowywać zachowanie poszczególnych przegubów. Sterowanie obejmuje moment obrotowy, położenie kątowe, prędkość obrotową, sztywność oraz tłumienie, co jest szczególnie istotne podczas opracowywania zaawansowanych strategii manipulacji.
Dla jednostki F-1515-108 idealny maksymalny moment obrotowy wynosi 0,76 Nm, natomiast rzeczywiste wartości osiągają 0,49 Nm zgodnie z kierunkiem prędkości obrotowej i 1,37 Nm w kierunku przeciwnym. W przypadku napędu F-1515-214 moment idealny wynosi 1,498 Nm, a odpowiadające wartości rzeczywiste to 0,86 Nm oraz 3,1 Nm.
Tak rozbudowana kontrola parametrów pozwala dostosowywać charakter ruchu palców do rodzaju wykonywanego zadania. Hybrydowa regulacja siły i pozycji jest przydatna podczas badań nad chwytaniem, manipulacją obiektami i odtwarzaniem złożonych czynności przez roboty humanoidalne.
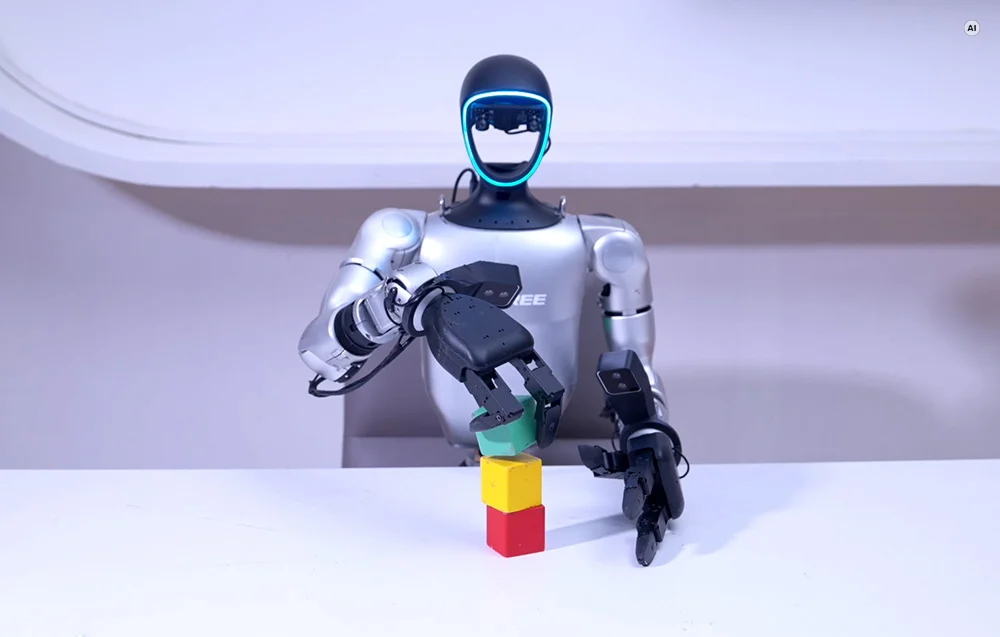
Szczegółowe informacje zwrotne o stanie każdego przegubu
UNITREE Dex3-1 udostępnia rozbudowany zestaw danych diagnostycznych i pomiarowych, dzięki którym operator lub system nadrzędny może na bieżąco analizować działanie mechanizmu. Informacje obejmują między innymi aktualny tryb pracy przegubu, jego pozycję, prędkość, moment obrotowy oraz temperaturę.
Dostępne są również odczyty napięcia, natężenia prądu i dane z jednostki IMU, umożliwiające dokładniejsze monitorowanie parametrów pracy dłoni. Sprzężenie zwrotne obejmuje ponadto współczynniki sztywności i tłumienia, które mają istotne znaczenie podczas regulacji zachowania napędów.
Tak szczegółowe informacje pozwalają analizować reakcje mechanizmu, optymalizować algorytmy sterowania oraz porównywać wyniki kolejnych eksperymentów. Jest to szczególnie przydatne w projektach wymagających dokładnego nadzoru nad ruchem, powtarzalności oraz dostępu do danych w czasie rzeczywistym.
Warto zaznaczyć, że oferowany zestaw stanowi wersję bez czujników dotykowych, dlatego nie udostępnia dodatkowych pomiarów nacisku pochodzących z takich sensorów.
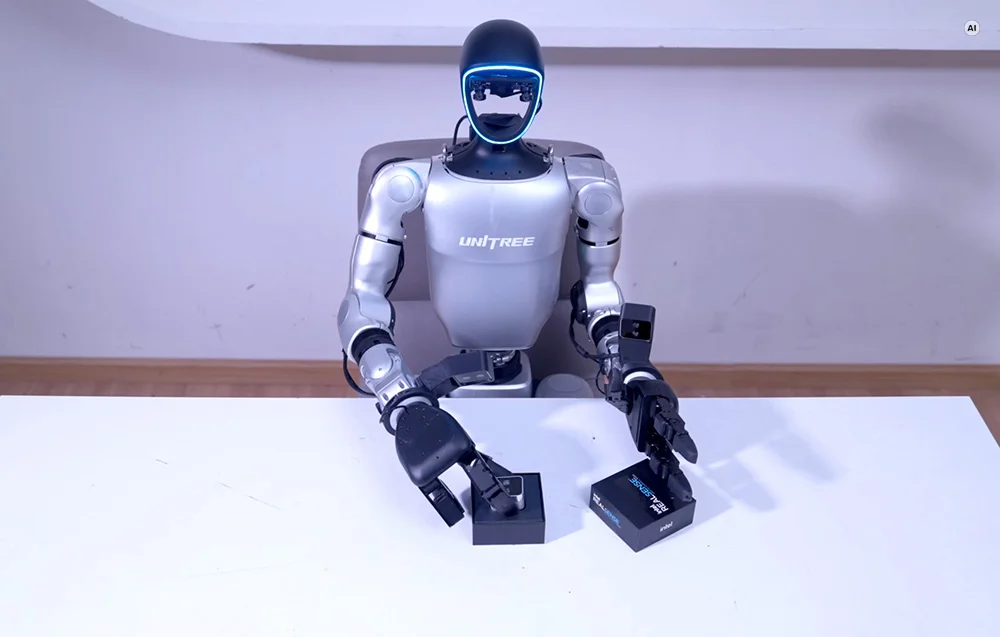
Komunikacja 1000 Hz i szybka wymiana danych przez USB 2.0
Dłonie UNITREE Dex3-1 zostały wyposażone w interfejs USB 2.0, umożliwiający komunikację z systemem sterującym. Częstotliwość transmisji wynosi 1000 Hz, co pozwala na przekazywanie informacji z dużą częstotliwością i szybkie aktualizowanie parametrów pracy mechanizmu.
Również sterowanie przegubami odbywa się z częstotliwością 1000 Hz, natomiast do komunikacji wewnętrznej wykorzystywany jest High Speed Unibus. Takie rozwiązanie zapewnia odpowiednie warunki do realizowania dynamicznych sekwencji ruchu i prowadzenia eksperymentów wymagających częstego przesyłania poleceń.
Rozmiar pełnej ramki danych wynosi 1234 bajty po stronie nadawczej oraz 1270 bajtów po stronie odbiorczej. Pozwala to przesyłać jednocześnie szeroki zestaw informacji związanych z pracą poszczególnych napędów.
Połączenie wysokiej częstotliwości sterowania, komunikacji USB 2.0 oraz szczegółowego sprzężenia zwrotnego sprawia, że Dex3-1 dobrze nadaje się do zaawansowanych prac nad robotyką manipulacyjną, kontrolą chwytu oraz koordynacją ruchów.
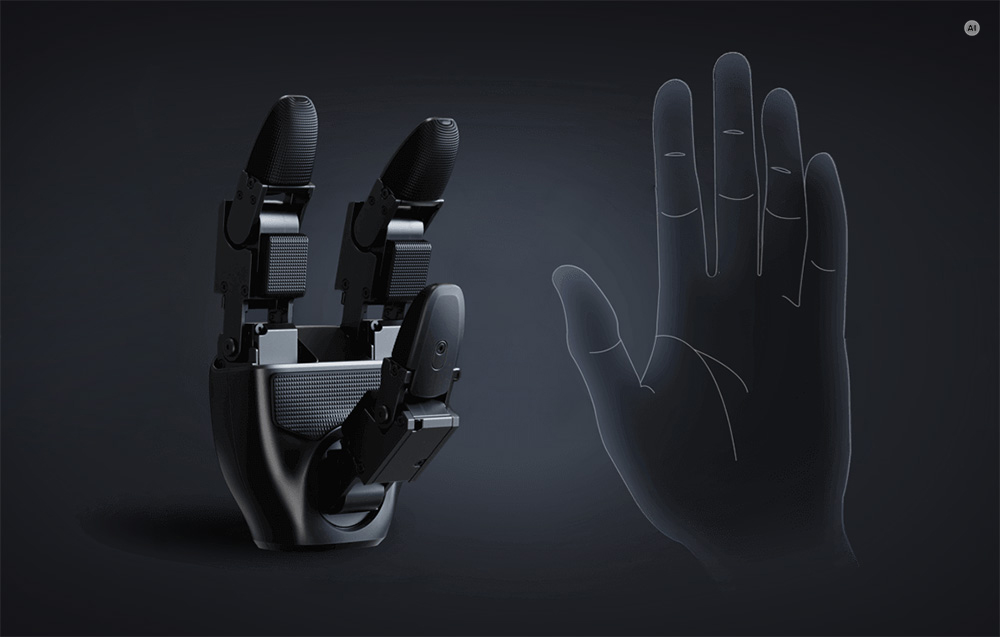
Kompaktowe dłonie przeznaczone do humanoidalnego robota UNITREE G1
Konstrukcja UNITREE Dex3-1 została opracowana specjalnie do współpracy z robotem humanoidalnym UNITREE G1, umożliwiając rozszerzenie jego możliwości wykonywania złożonych czynności manualnych. Każda dłoń waży 710 g, a jej wymiary w pozycji wyprostowanej wynoszą 175 x 88 x 77 mm.
Niewielka obudowa mieści siedem aktywnie sterowanych przegubów, rozbudowaną elektronikę oraz układ umożliwiający monitorowanie parametrów ruchu. Dzięki temu konstrukcja łączy kompaktowe rozmiary z dużą liczbą dostępnych funkcji sterowania.
Dłonie mogą być wykorzystywane podczas badań nad manipulacją przedmiotami, rozwojem algorytmów chwytania, koordynacją ruchową oraz automatyzacją zadań manualnych. Zestaw obejmujący obie dłonie pozwala prowadzić eksperymenty wymagające współpracy lewej i prawej strony robota.
UNITREE Dex3-1 stanowi zaawansowane wyposażenie dla laboratoriów robotycznych, uczelni technicznych, zespołów badawczo-rozwojowych oraz projektów związanych z robotyką humanoidalną, w których kluczowe znaczenie mają precyzja, kontrola siły i dostęp do szczegółowych danych sterujących.
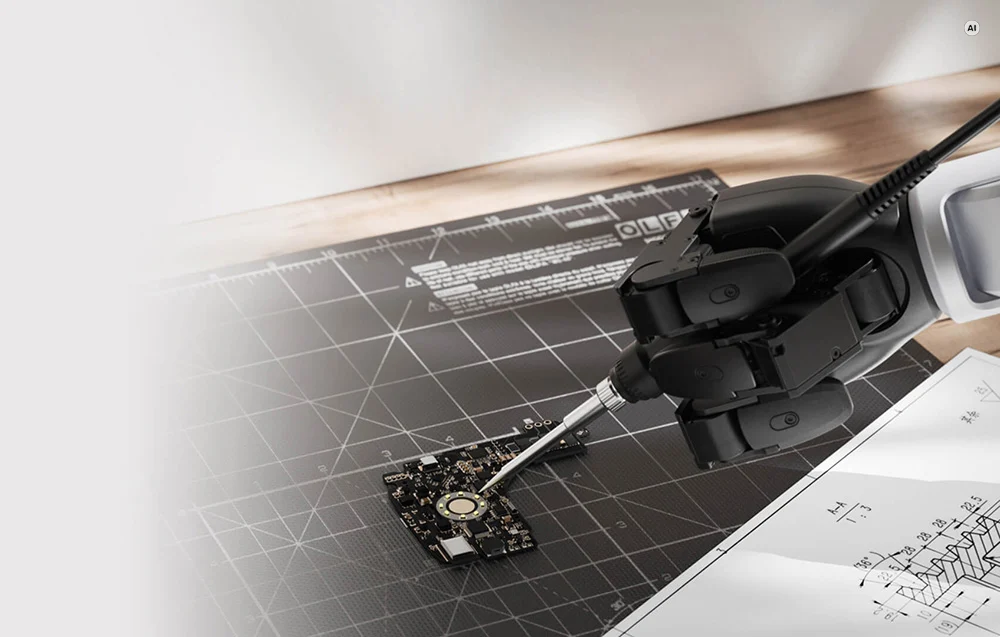
W zestawie otrzymujesz:
-
Lewa dłoń robotyczna UNITREE G1 Dex3-1 bez czujników dotykowych
-
Prawa dłoń robotyczna UNITREE G1 Dex3-1 bez czujników dotykowych
| Dłonie robotyczne UNITREE G1 Dex3-1 L+P bez czujników dotykowych | |
|---|---|
| Producent | UNITREE |
| Model | DX31-214N |
| Kompatybilność | UNITREE G1 |
| Waga dłoni | 710 g |
| Wymiary dłoni | 175 × 88 × 77 mm (w stanie wyprostowanym) |
| Stopnie swobody | Kciuk ×3 Palec wskazujący ×2 Palec środkowy ×2 |
| Mechanizm przeniesienia napędu | 6 silników z napędem bezpośrednim 1 silnik z napędem przez przekładnię |
| Zakres ruchu przegubów | Przegub kciuka 0: od -60° do 60° Przegub kciuka 1: od -35° do 60° Przegub kciuka 2: od 0° do 100° Przegub palca wskazującego 0: od 0° do 90° Przegub palca wskazującego 1: od 0° do 100° Przegub palca środkowego 0: od 0° do 90° Przegub palca środkowego 1: od 0° do 100° |
| Powtarzalność pozycjonowania końcówki palca | ±2 mm |
| Napięcie robocze dłoni | 12–58 V |
| Prąd statyczny | 0,2 A przy 58 V |
| Maksymalny prąd dłoni | 10 A |
| Interfejs komunikacyjny | USB 2.0 |
| Zakres temperatury pracy dłoni | Od -20°C do 60°C |
| Warunki obciążenia (dłoń skierowana wnętrzem w dół, temperatura pokojowa, chwyt twardego okrągłego przedmiotu o średnicy 5 cm) | Maksymalna waga: 500 g Maksymalna moc: 400 W przez 3 s |
| Warunki obciążenia (dłoń skierowana wnętrzem w lewo, temperatura pokojowa, chwyt twardego okrągłego przedmiotu o średnicy 5 cm) | Maksymalna waga: 500 g Maksymalna moc: 400 W przez 3 s |
| Częstotliwość komunikacji | 1000 Hz |
| Liczba bajtów w pełnym pakiecie danych | Nadajnik: 1234 bajty Odbiornik: 1270 bajtów |
| Dane zwrotne z pomiarów | Tryb przegubu Pozycja przegubu Prędkość przegubu Moment obrotowy przegubu Temperatura przegubu Napięcie i prąd Dane IMU |
| Dane zwrotne sterowania | Tryb przegubu Pozycja przegubu Prędkość przegubu Moment obrotowy przegubu Współczynnik sztywności przegubu Współczynnik tłumienia przegubu |
| Model miniaturowego bezszczotkowego przegubu z regulacją siły | F-1515-108 Miniaturowy bezszczotkowy przegub kontroli siły F-1515-214 Miniaturowy bezszczotkowy przegub kontroli siły |
| Waga miniaturowego przegubu | 45 g |
| Wymiary miniaturowego przegubu | 34,8 × 23,1 × 23,3 mm |
| Przełożenie | F-1515-108: 1:108 F-1515-214: 1:214 |
| Maksymalny moment obrotowy (wartość idealna) | F-1515-108: 0,76 Nm F-1515-214: 1,498 Nm |
| Maksymalny moment obrotowy (wartość rzeczywista, moment zgodny z kierunkiem prędkości obrotowej) | F-1515-108: 0,49 Nm F-1515-214: 0,86 Nm |
| Maksymalny moment obrotowy (wartość rzeczywista, moment przeciwny do kierunku prędkości obrotowej) | F-1515-108: 1,37 Nm F-1515-214: 3,1 Nm |
| Maksymalna prędkość obrotowa | F-1515-108: 23 rad/s F-1515-214: 11 rad/s |
| Maksymalny prąd linii | 4,76 A |
| Częstotliwość komunikacji sterującej | 1000 Hz |
| Metoda komunikacji | High Speed Unibus |
| Enkoder | Enkoder absolutny położenia wirnika |
| Zakres temperatury pracy miniaturowego przegubu | Od -20°C do 60°C |
| Stopień ochrony IP | / |
| Napięcie robocze miniaturowego przegubu | 12–24 V |
| Informacje zwrotne z silnika | Moment obrotowy Kąt Prędkość kątowa Temperatura |
| Polecenia sterujące silnikiem | Moment obrotowy Kąt Prędkość kątowa Sztywność Tłumienie |
Dłonie robotyczne UNITREE G1 Dex3-1 L+P bez czujników dotykowych
Dostępne warianty